
ロボット支援手術導入について

Da Vinci(ダヴィンチ)は米国カリフォルニア州のインテュイティブサージカル社が開発した手術支援ロボットです。
外科医は、患者さんの体への負担と合併症のリスクを減らし、回復の早い手術(低侵襲手術)を常に追い求めてい
ます。低侵襲手術の1 つの方法としてロボット支援手術があります。
近年、大きく傷を開ける開腹手術に代わり、手術をする空間(術野)に炭酸ガスを注入して気腹し、ポートという小さな
筒を数本体内に挿入して、そこから内視鏡で観察しながら鉗子を挿入して行う腹腔鏡手術が行われるようになりました。
ロボット手術では、同様に気腹をして内視鏡を用いるため、腹腔鏡手術の特徴を生かしつつ、さらにロボットによるサ
ポートで、さらに精密で安全な手術を実現できるようになりました。
八潮中央総合病院 泌尿器科では2023年7月より手術支援ロボット『Da Vinci Xi サージカルシステム』を導入し、
泌尿器科での外科的手術に関して低侵襲かつ精度の高い手術を実現してまいります。
da Vinciの利点とは?
腹腔鏡手術と共通の特徴と利点
- 炭酸ガスで気腹しているということです。これにより手術をする空間(術野)を広げ、鉗子を操作できるようにします。 さらに、気腹により術野の圧力が上昇することにより出血量が減少(利点その①)します。
- 内視鏡を用いるため傷を小さくできる(利点その②)ということです。開腹手術では傷から術野をのぞきこんで手術を行い、また術者の手を入れて手術を行うため、傷をある程度大きく開ける必要があります。これに対し、腹腔鏡手術では、1cm 前後のポートという小さな筒を数本体内に挿入し、そこから内視鏡や鉗子を入れて手術を行うため、小さな傷で手術を行うことが可能です。傷を小さくすることで、疼痛の軽減や早期の回復が望めます。
また、内視鏡を動かすことで多方向からのアプローチが可能(利点その③)であるということです。開放手術の場合は、患者さんの体の上から下方向の視野で手術を行っておりましたが、腹腔鏡手術では対象臓器の横方向や下方向からも観察することができ、多方向からのアプローチが可能です。
ロボット手術の特徴と利点

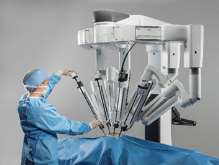
Da Vinciは、①ビジョンカート、②ペイシェントカート、③サージョンコンソールの3つの機器で構成されています。
①ビジョンカート
内視鏡のハイビジョン3D 画像の処理装置、光源や焦点を調整する装置などが収納されています。
②ペイシェントカート
専用のポートを介して患者さんに接続する機器です。4本のアームがあり、1本に内視鏡、その他の3本に鉗子を取り付けます。術者が動かすマスターコントローターの動きに連動し、ハイビジョン3D内視鏡や様々な種類のインストゥルメント(鉗子)が動いて手術が行われます。
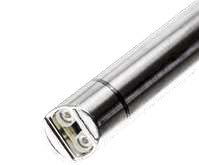
★ハイビジョン3D 内視鏡
直径12mmで2眼のカメラとライトで構成されています。術者が3D映像としてみることができるため、臓器を立体的に把握(利点その③)できます。カメラの先端の角度が0度と30度の2種類あり、状況により使い分けます。最大約15倍の拡大が可能(利点その④)で、これによりこれまで肉眼的に認識しづらかった非常に細い血管にも対応でき、より精密な操作が行えるようになりました。さらに術者自身が自由に内視鏡を動かるため、スムーズな手術が行えます。
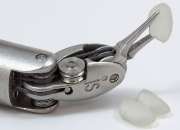
★インストゥルメント(鉗子)
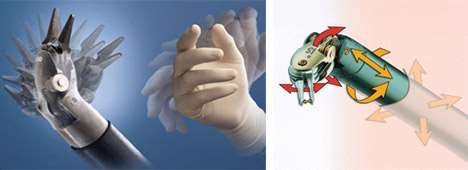
シャフトという細い棒状の部分、リストという上下左右の動きや回転ができる部分、ジョーという用途に様々な形態(電気メス・つまむ道具・縫合する道具など)をした組織に対し操作を加える部分から構成されます。リストには、複数の関節が備わっているため、人間の手首のように上下左右に動き回転も可能(利点その⑤)です。腹腔鏡手術では、鉗子に関節がないため、組織の切除・剥離・縫合などの際に細かい動きは困難でしたが、ロボット手術ではより繊細な動きができるため、手術の質の上昇や手術時間の短縮も期待できます。
③サージョンコンソール
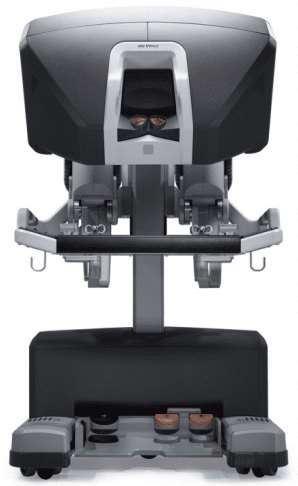
術者が実際に操作する機器です。3D内視鏡からの3D画像を映し出すステレオビューワ、3D内視鏡・インストゥルメントを操作するマスターコントローラ、操作する3D内視鏡・インストゥルメントの切り替えや電気メスの通電を行うフットペダルなどから構成されます。
★マスターコントローラ
左右各々に3ヶ所ずつ指を通す部分があり、ここに術者が指を入れ操作を行います。術者の指の動きと連動して3D内視鏡・インストゥルメントが動き、手術が行われます。
マスターコントロールには手ぶれ補正機能(利点その⑥)が備わっており、術者の手の震えがインストゥルメントに伝わらないようになっているため、より正確で精密な操作が可能です。
また、モーションスケールの変更(利点その⑦)が可能です。モーションスケールとは、マスターコントローラで実際に術者が動かした手の動きを縮小してインストゥルメントに伝える機能で、2対1、3対1、5対1があります。例えば、2対1の場合は術者が2cm手を動かすとインストゥルメントは実際には1cm動きます。これにより細かい操作が必要な場合により精密な操作が可能となります。
以下の疾患に対する術式が泌尿器科でのロボット支援手術の適応になります。
| 適応疾患 | 適応術式 |
|---|---|
| 前立腺がん | 前立腺全摘除術 |
| 膀胱がん | 膀胱全摘除術 |
| 腎盂がん、尿管がん | 腎盂尿管全摘除術 |
| 腎がん | 腎摘除術、腎部分切除術 |
| 副腎腫瘍 | 副腎摘除術 |
| 骨盤臓器脱 | 仙骨固定術 |
| 腎盂尿管移行部狭窄症 | 腎盂形成術 |
当院では、主に前立腺全摘除術を施行しておりますが、今後他の適応術式に関しても順次行っていく予定です。 各々の疾患に関しての詳細は、こちらをご覧ください。
現在、ロボット支援前立腺全摘除術に関しては、前立腺癌の病期診断終了後(前立腺がんの確定診断および転移の有無の評価終了後)、手術までの待機期間は、約1~2か月程度と比較的早く手術を行えます。早めに手術をご希望の方は、ご相談下さい。
外来担当医表
| 時間 | 月 | 火 | 水 | 木 | 金 | 土 |
|---|---|---|---|---|---|---|
午前 | 予約制なし | 予約制なし | 第1.3.5週 第2.4週 | |||
午後 | 予約制なし | 女性骨盤臓器脱外来 | 予約制なし | 予約制なし |
受付時間:午前8:00~12:00 午後12:30~16:30
診察時間:午前9:00~13:00 午後13:00~17:30
外来担当医
部長 徳永 まゆ子(とくなが まゆこ)
- 専門
- 泌尿器科全般
- 所属
- 日本泌尿器科学会 日本泌尿器内視鏡・ロボティクス学会 日本癌治療学会
日本泌尿器腫瘍学会 日本老年泌尿器科学会 - 資格
- 日本泌尿器科学会専門医 日本泌尿器科学会指導医
手術支援ロボットダヴィンチ資格認定
がん治療認定医

泉 太郎(いずみ たろう)
- 専門
- 泌尿器科一般
- 資格
- 泌尿器科専門医
手術支援ロボットダヴィンチ資格認定
酒井 莉惠(さかい りえ)
- 専門
- 泌尿器科